Apéndice C: Computación Física: Arduino, Sensores e Instalaciones Interactivas 24/7
Llevar Max/MSP fuera de la pantalla de la computadora hacia el espacio arquitectónico, museos, escenarios y galerías de arte requiere dominar la Computación Física (Physical Computing).
En una instalación interactiva, el sistema sonoro no reacciona a un teclado o mouse, sino a la presencia del público, sensores de distancia por ultrasonido (HC-SR04), acelerómetros I2C (MPU-6050), sensores capacitivos táctiles o barreras infrarrojas. El microcontrolador por excelencia para esta tarea es la familia Arduino / ESP32 / Teensy, comunicándose con Max a través del objeto [serial] o redes inalámbricas.
(Inspirado en Tom Igoe, Physical Computing, y Todd Winkler, Composing Interactive Music).
1. El Protocolo Serial: Anatomía de la Comunicación Robusta
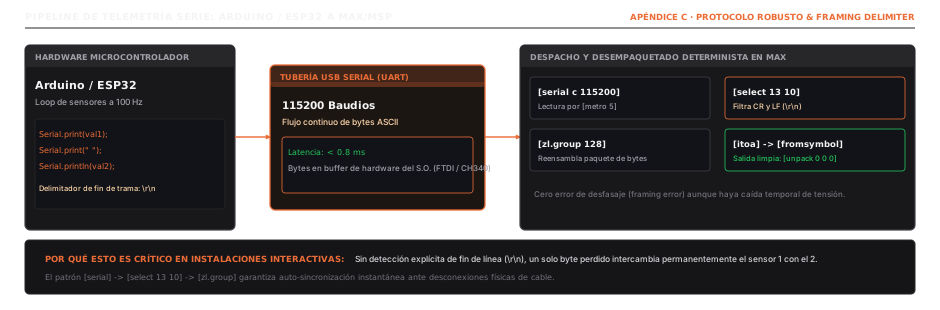
Muchos programadores cometen el error de enviar números simples separados por comas y leerlos a ciegas. En un entorno de instalación real, si se pierde un solo byte en el puerto USB por interferencia electromagnética o ruido estático, todos los valores subsiguientes quedan desplazados indefinidamente (framing error).
1.1. Las Reglas de Oro de una Trama Serial Robusta
- Delimitador de Fin de Línea (Line Delimiter): Cada paquete de sensores debe terminar obligatoriamente con
\r\n(ASCII 13 y 10). En Max se parsea con el objeto[zl.slice]o[itoa]tras agrupar bytes con[zl.group]. - Alta Velocidad de Baudios: Abandoná los obsoletos 9600 baudios. Configurá el puerto serial a 115200 baudios para minimizar la latencia de transmisión a menos de 1 ms.
- Mapeo y Normalización en el Microcontrolador: Leé a 10 bits () y enviá datos enteros formateados. No satures el bus serial con operaciones de punto flotante innecesarias.
1.2. El Protocolo de Handshaking Serial (Call-and-Response)
(Principio fundamental de Tom Igoe & Dan O’Sullivan, Physical Computing, 2004).
El error más común del programador novato consiste en programar un microcontrolador que escupe lecturas sin control en el bucle principal:
// ¡ERROR DE ARQUITECTURA! Flujo continuo sin solicitarvoid loop() { Serial.println(analogRead(A0)); // Emite a miles de Hz}En una instalación de museo que corre durante días, este flujo desborda la cola de entrada del objeto [serial] en Max. Cuando Max experimenta un pico de carga de CPU (por ejemplo, renderizando gráficos pesados con Jitter), los paquetes seriales se acumulan en el buffer del sistema operativo. El resultado es un lag acumulativo catastrophic: el público mueve la mano y el sonido reacciona 4 segundos después con datos viejos.
La Solución Profesional: Handshaking Activo (Llamada y Respuesta)
En el esquema de handshaking, el microcontrolador lee los sensores continuamente pero jamás transmite por iniciativa propia:
- Max envía un único byte de sincronía (por ejemplo, el carácter
'?'o código ASCII 63) a través del objeto[serial]regulado por un[metro 20](50 Hz). - El microcontrolador comprueba si hay bytes disponibles con
Serial.available(). Al recibir la petición de Max, empaqueta la última lectura instantánea de los sensores y la envía con delimitador. - Si Max se ralentiza o pausa su reloj, el microcontrolador espera en silencio sin saturar la memoria ni desincronizar la interacción.
2. Acondicionamiento de Señal: Debouncing e Histéresis
(Modelos analógicos y digitales de Tom Igoe, Physical Computing).
2.1. Rebote Mecánico y Debouncing (Hardware vs. Software)
Cualquier interruptor mecánico (pulsador de pie, botón arcade, microswitch de fin de carrera) no conmuta limpiamente: las láminas metálicas rebotan físicamente durante 5 a 25 milisegundos, generando decenas de transiciones de encendido/apagado por cada pulsación real.
- Debouncing por Hardware: Se agrega un circuito pasivo RC en paralelo con el interruptor (). La constante de tiempo suaviza la subida de voltaje absorbiendo los picos de rebote antes de llegar al pin digital.
- Debouncing por Software en Max: Si el sensor entra sin filtro físico, en Max implementamos una compuerta temporal con
[speedlim 30]o una máquina de estados con[clocker]que ignore cualquier transición ocurrida en una ventana menor a 30 ms tras el flanco inicial.
2.2. Prevención de Parpadeo con Histéresis (Schmitt Trigger)
Cuando se utilizan sensores analógicos continuos (como fotorresistencias LDR, sensores de flexión o sensores de distancia ultrasónicos) para disparar eventos discretos (por ejemplo, encender un foco de luz cuando alguien entra a la sala), surge el problema del parpadeo de umbral (flickering): si el visitante se queda parado justo sobre el valor crítico (ej. lectura ), el ruido inherente del sensor fluctuará entre y , disparando cientos de bangs por segundo.
Para erradicarlo, se construye una ventana de histéresis con dos umbrales asimétricos:
- Umbral de Activación (): El evento solo se enciende cuando el valor supera, por ejemplo, .
- Umbral de Desactivación (): El evento no se apaga hasta que el valor desciende por debajo de .
En Max se implementa con [split] y [change], o mediante una expresión lógica con memoria que previene el re-disparo espurio en los bordes de decisión.
3. Filtrado de Ruido y Acondicionamiento Gestual en Max
Las lecturas analógicas de sensores reales sufren de ruido electromagnético de alta frecuencia (interferencia por luces fluorescentes, fuentes conmutadas y cables largos).
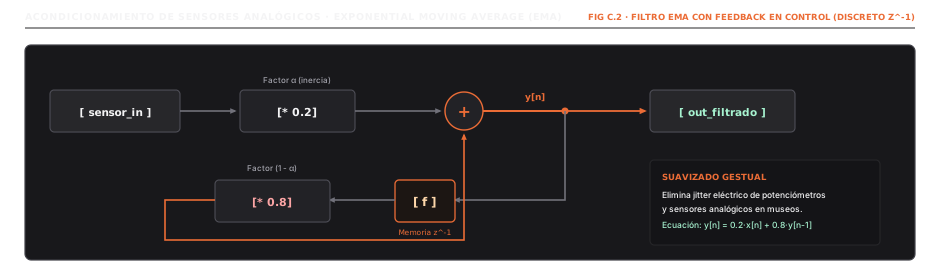
2.1. El Filtro de Promedio Móvil Exponencial (EMA)
Para estabilizar un potenciómetro o sensor capacitivo sin introducir latencia perceptible, implementamos en Max la fórmula del filtro EMA (Exponential Moving Average):
Donde determina el factor de suavizado:
- : Respuesta ultrarrápida (ideal para transitorios rítmicos).
- : Inercia suave y libre de temblores (ideal para modular filtros o volumen master).
4. Redes Inalámbricas para Museos: ESP32 + OSC sobre Wi-Fi
El mayor problema físico en exposiciones y galerías es el cable USB:
- La especificación USB 2.0 tiene un límite físico estricto de 5 metros sin repetidores activos.
- Los cables expuestos en el piso sufren tropiezos del público, desconexiones mecánicas y bucles de masa (ground loops).
La Solución Industrial: Microcontroladores ESP32 con OSC UDP
Utilizando un módulo ESP32, el microcontrolador lee los sensores analógicos y empaqueta las lecturas directamente en datagramas UDP / OSC transmitidos por la red Wi-Fi local hacia la IP de la computadora de Max:
- Cero Cables de Conexión: Solo requiere alimentación local (batería LiPo o transformador de pared).
- Aislamiento Galvánico Total: Elimina cualquier interferencia eléctrica o zumbido de 50/60 Hz inducido por la tierra del recinto.
- Topología Multi-Sensor: Max puede recibir simultáneamente telemetría de 20 microcontroladores independientes en el mismo puerto UDP (
[udpreceive 9000]) enrutando por dirección de mensaje (/sensor/sala1/presencia,/sensor/sala2/movimiento).
5. Estrategias para Instalaciones Interactivas 24/7 (Alta Resiliencia)
Una instalación en un museo o espacio público no puede colgarse al tercer día. Principios arquitectónicos clave:
- Watchdog de Reconexión Automática: Si un sensor USB se desconecta por vibración, el objeto
[serial]falla. Implementá un circuito que verifique periódicamente el estado del puerto medianteprint; si se detecta desconexión, envía repetidamente el mensajeopenhasta reestablecer el enlace sin intervención humana. - Prevención de Acumulación de Memoria: Jamás acumules datos continuos en listas infinitas (
coll,dict). Empleá buffers circulares de tamaño fijo. - Standby y Modos de Ahorro Térmico: Si los sensores no registran actividad durante 5 minutos, programá a Max para apagar el motor DSP (
[dspstate~]a 0 opoly~ @mute 1) para enfriar el procesador y extender la vida útil del hardware.
6. Laboratorio Práctico: lab_apendice_c_arduino.maxpat
Para probar la comunicación física y la resiliencia en instalaciones:
- Parche interactivo de Max:
book/patches/apendices/lab_apendice_c_arduino.maxpat - Firmware Arduino listo para flashear:
book/patches/apendices/firmware_sensores.ino